01 GPIO的输入输出
1. GPIO 简介
GPIO(General Purpose Input/Output)是通用输入输出口。本文以 STM32F4(RM0090 所覆盖的型号)为例,寄存器定义和复位值以对应芯片手册为准。
- 常见配置可归纳为八种输入输出模式。
- 在 3.3 V 供电时,推挽输出电平通常接近 0 V 或 3.3 V;部分标记为 FT 的引脚可容忍 5 V 输入,但需要满足数据手册中的条件,不代表能够输出 5 V。
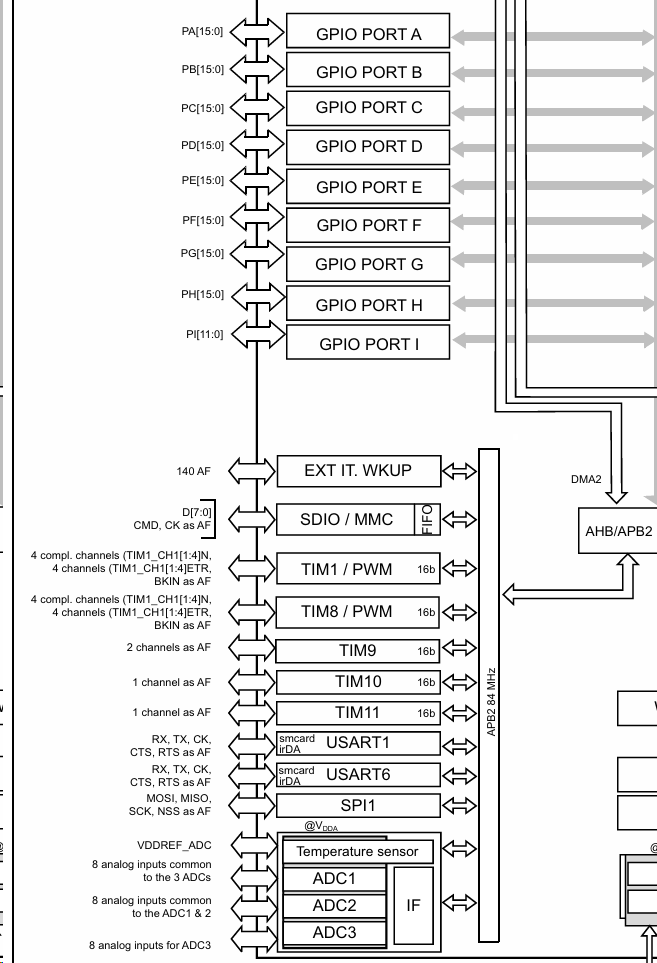
根据芯片手册,本文所用 STM32F4 的 GPIO 挂载在 AHB1 总线上。
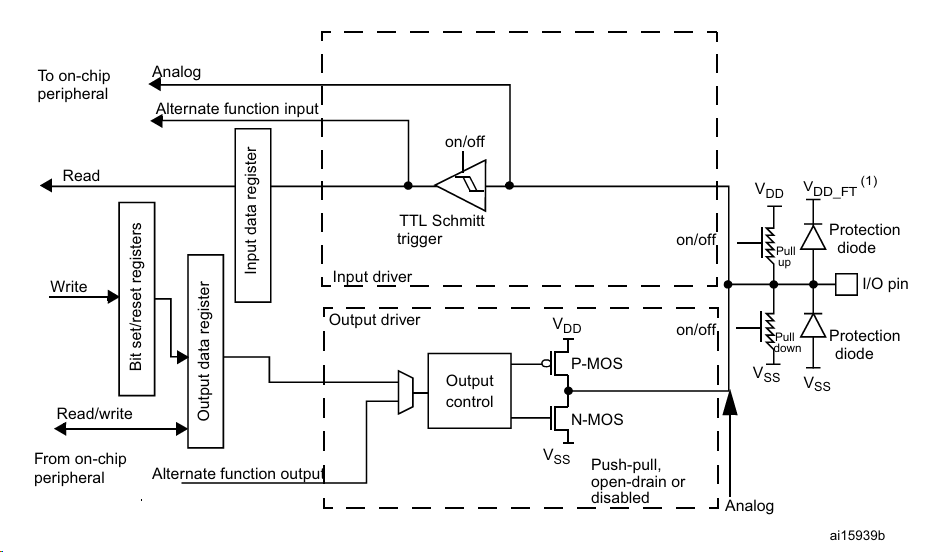
GPIO 位结构图:
常见八种 GPIO 配置:
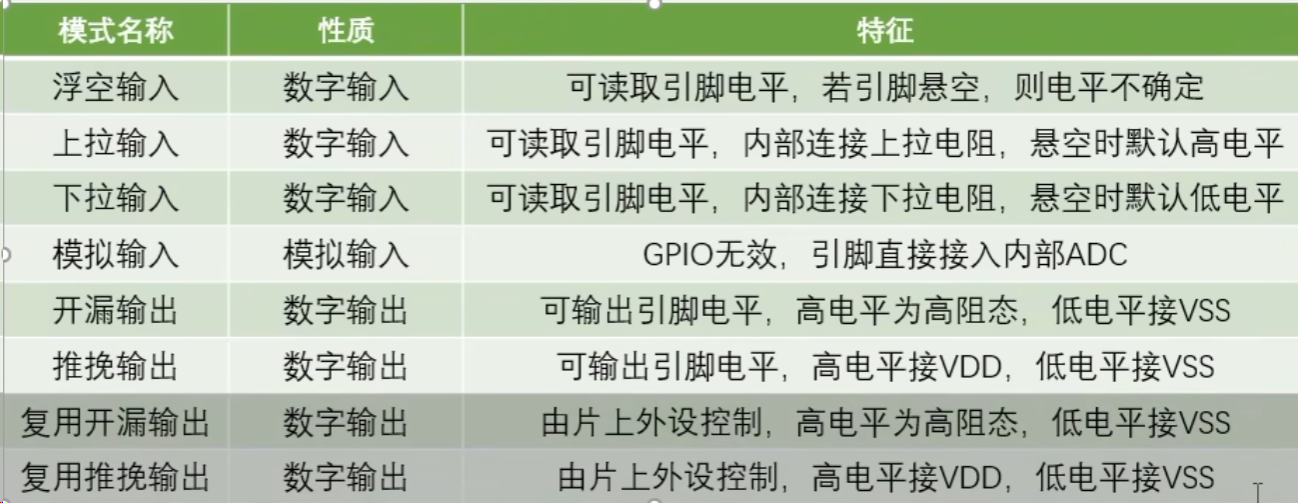
图中的“模拟输入”需结合具体引脚理解:只有具备对应 ADC 通道的引脚才能接入 ADC,设置模拟模式不会凭空增加 ADC 功能。
推挽输出:
- 输出 1:P-MOS 导通,将引脚拉向高电平 $V_{\mathrm{DD}}$。
- 输出 0:N-MOS 导通,将引脚拉向低电平 $V_{\mathrm{SS}}$。
开漏输出:
- 输出 1:关闭下拉,进入高阻态,P-MOS 不参与驱动;能否达到高电平取决于上拉等外部连接。
- 输出 0:N-MOS 导通,将引脚拉向低电平 $V_{\mathrm{SS}}$。
2. 寄存器介绍
2.1 GPIOx_MODER:引脚模式
地址偏移:0x00。
| 端口 | 复位值 |
|---|---|
| A | 0xA8000000 |
| B | 0x00000280 |
| 其他端口 | 0x00000000 |
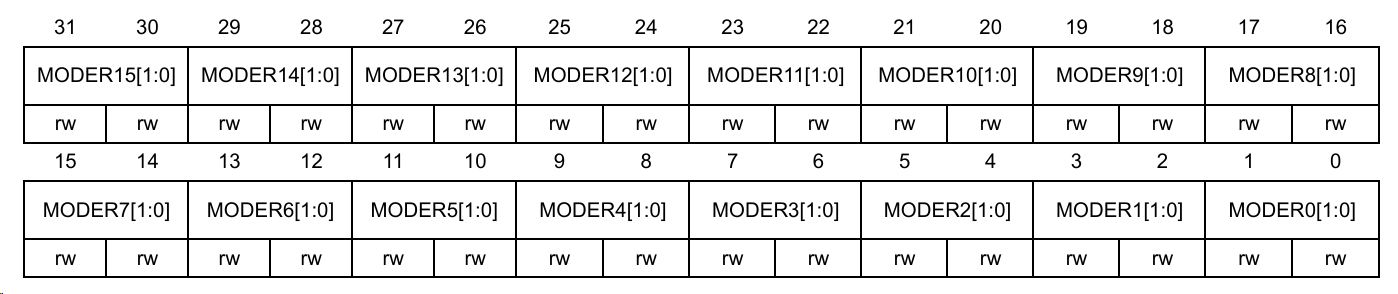
这是一个 32 位寄存器,每个引脚占用两位,决定引脚处于输入、输出、复用还是模拟模式。
| 编码 | 模式 |
|---|---|
00 |
输入模式 |
01 |
通用输出模式 |
10 |
复用功能模式 |
11 |
模拟模式 |
多数引脚复位后为输入模式;调试引脚存在例外,因此不能把所有引脚的复位状态都看作 00。
2.2 GPIOx_OTYPER:输出类型
地址偏移:0x04;复位值:0x00000000。
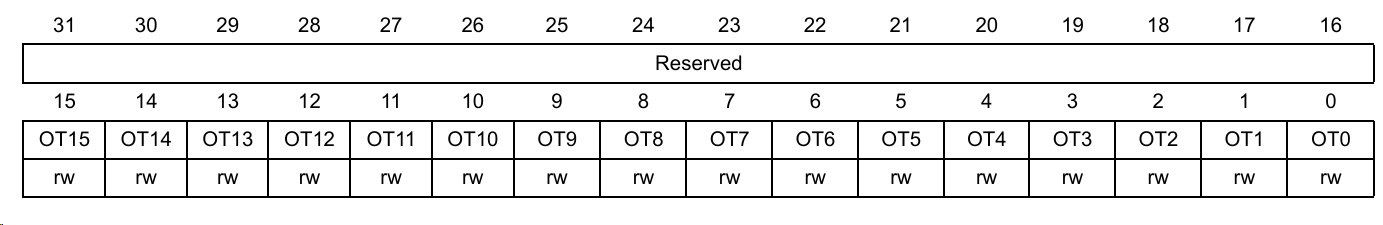
仅使用低 16 位(位 15~0),每个引脚占用一位;高 16 位为保留位,必须保持复位值。
| 编码 | 输出类型 |
|---|---|
0 |
推挽输出(Push-pull) |
1 |
开漏输出(Open-drain) |
该寄存器决定通用输出或复用输出采用推挽还是开漏类型;在输入模式下不控制输出驱动。
2.3 GPIOx_BSRR:输出置位与复位(只写)
地址偏移:0x18;复位值:0x00000000。
控制 ODR 对应位的置位与复位。需要修改部分引脚时,优先使用 BSRR,以避免对 ODR 进行读—改—写带来的覆盖问题。
例如,使用 ODR |= mask 或 ODR &= ~mask 修改输出时,需要三个步骤:
- 读取整个 ODR 寄存器。
- 修改读取到的数据。
- 将修改后的数据写回 ODR 寄存器。
如果在读取和写回之间发生中断,而中断又修改了 ODR 的其他位,写回旧数据时就可能覆盖中断中的修改。
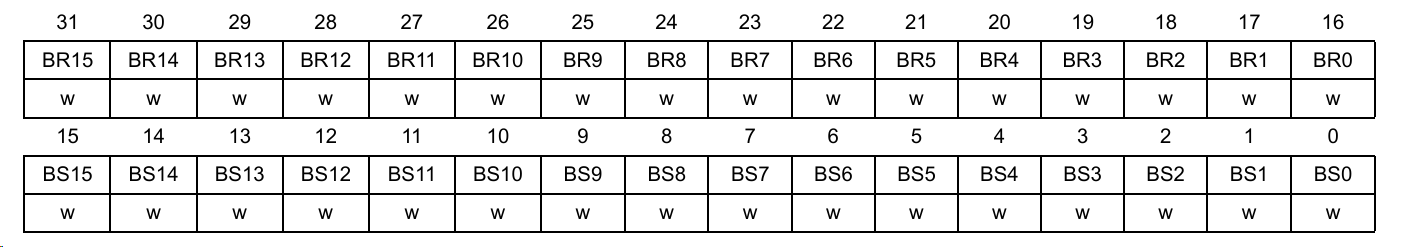
- 低 16 位:写 1,置位对应的输出位。
- 高 16 位:写 1,清除对应的输出位。
- 写 0:不产生动作。
内部过程:CPU 写 BSRR → 更新 ODR 中的对应位。这次写入不需要软件先读取 ODR。
2.4 GPIOx_PUPDR:上拉与下拉
地址偏移:0x0C。
| 端口 | 复位值 |
|---|---|
| A | 0x64000000 |
| B | 0x00000100 |
| 其他端口 | 0x00000000 |
用来设置引脚的上拉与下拉。在没有其他电路主动驱动引脚时,通过弱上拉或弱下拉电阻确定电平。
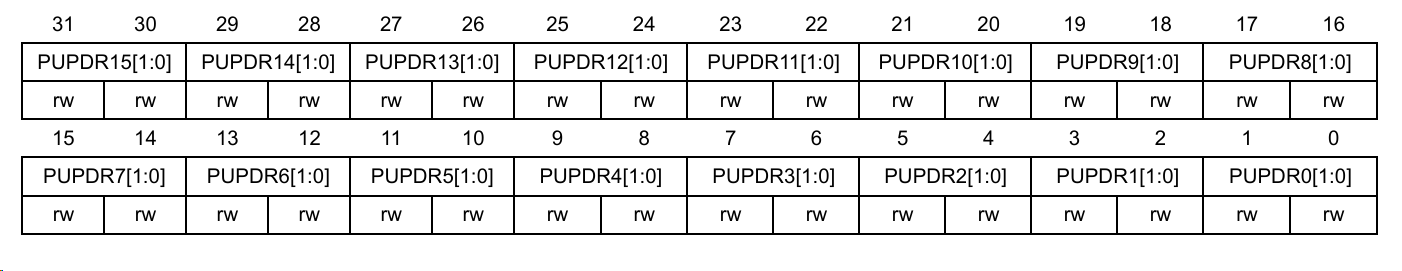
| 编码 | 配置 |
|---|---|
00 |
无上拉、无下拉 |
01 |
上拉 |
10 |
下拉 |
11 |
保留 |
输入模式关闭输出驱动,但不会让引脚电压自动变成 0 V。
还要记住:
- 推挽输出低电平时,即使开启上拉,仍然输出低电平,只会增加流经上拉电阻的电流。
- 开漏输出写 1 时释放引脚,上拉才有机会把它拉高。
2.5 GPIOx_OSPEEDR:输出速度
地址偏移:0x08。
| 端口 | 复位值 |
|---|---|
| A | 0x0C000000 |
| B | 0x000000C0 |
| 其他端口 | 0x00000000 |
主要调整输出驱动能力及边沿变化速度,并不是设置 GPIO 自动翻转的频率。较高速度可能增加干扰、振铃和动态功耗。
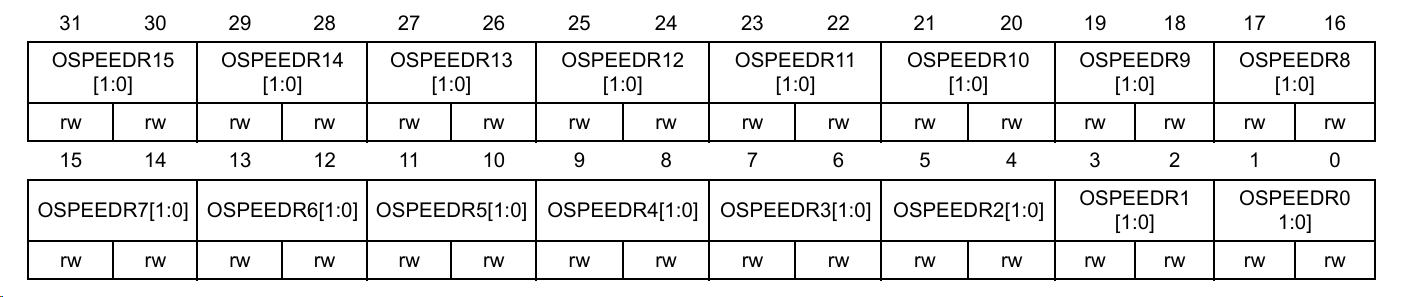
| 编码 | 速度等级 |
|---|---|
00 |
低速(Low speed) |
01 |
中速(Medium speed) |
10 |
高速(High speed) |
11 |
极高速(Very high speed) |
具体速度指标与供电电压、外部负载有关,应查阅对应数据手册。
开漏输出的上升沿主要依靠上拉电阻给线路电容充电。 在简单 RC 近似下,时间常数为:
$$
\boxed{\displaystyle \tau = R_{\text{上拉}} \times C_{\text{线路}}}
$$
其中,$R$ 的单位为 $\Omega$,$C$ 的单位为 $\mathrm{F}$,$\tau$ 的单位为 $\mathrm{s}$。$\tau$ 是充电时间常数,并非完整的上升时间。
电阻或线路电容越大,上升越慢。因此,开漏线路上升慢时,需要一起检查上拉和负载。
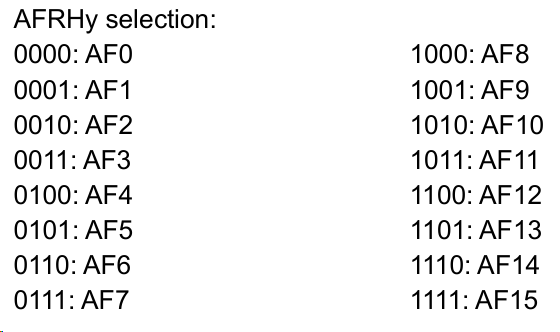
2.6 GPIOx_AFRL / GPIOx_AFRH:复用功能选择
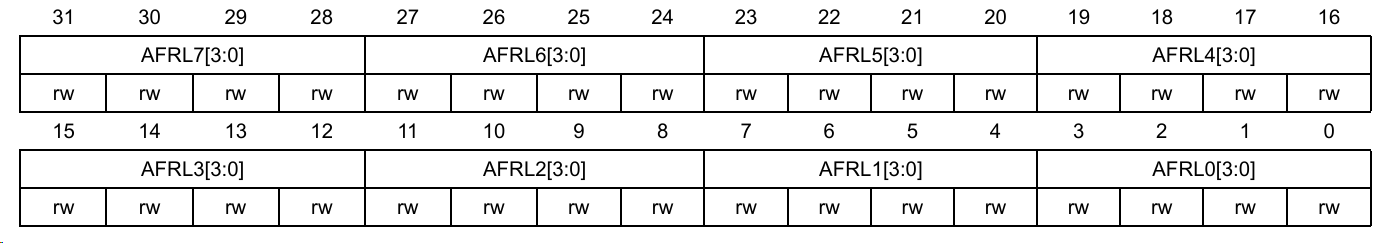
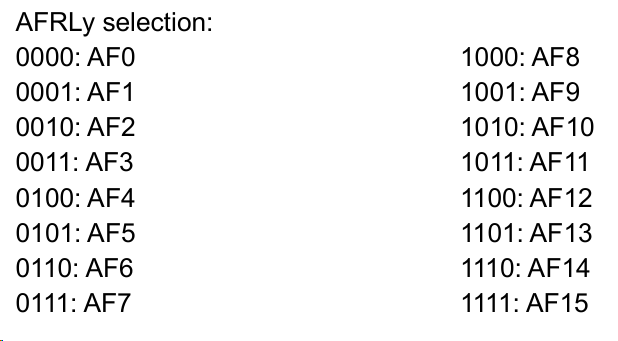
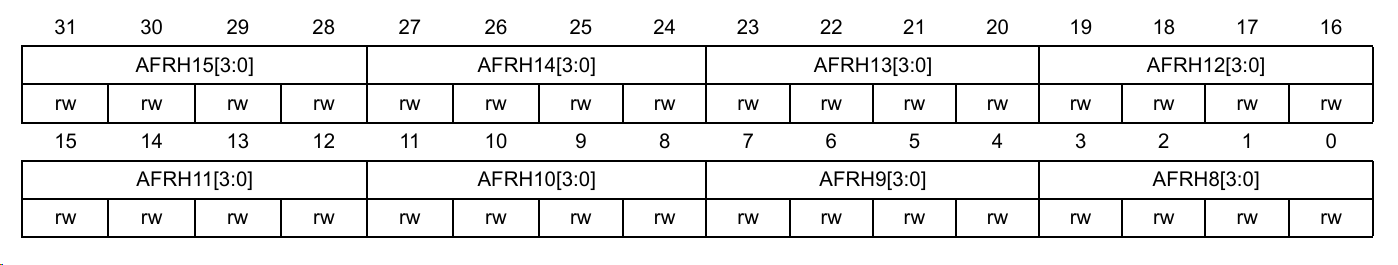
在复用模式下,为每个引脚选择连接的外设功能。每个引脚占用 4 位,实际可选功能需查阅该芯片的复用功能表。
AFRL 控制引脚 0~7:
地址偏移:0x20;复位值:0x00000000。
AFRH 控制引脚 8~15:
地址偏移:0x24;复位值:0x00000000。
2.7 GPIOx_LCKR:配置锁定(无需掌握)
锁定指定引脚的配置,但输出数据仍然可以改变。
可以锁定的配置寄存器包括:MODER、OTYPER、OSPEEDR、PUPDR、AFRL、AFRH。锁定后,仍然可以通过 BSRR 改变输出状态。
地址偏移:0x1C;复位值:0x00000000;访问方式:32 位读写。
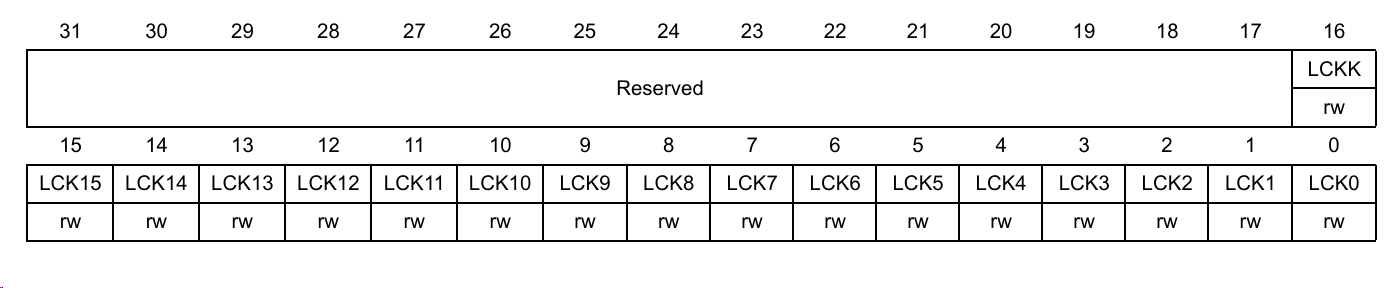
需要按照以下顺序执行。其中,mask 表示要锁定的引脚位,key = 1U << 16:
- 写入
LCKR = mask | key。 - 写入
LCKR = mask。 - 写入
LCKR = mask | key。 - 读取 LCKR。
- 再次读取,检查第 16 位 LCKK 是否为 1,确认锁定成功。
锁定序列采用 32 位访问,三次写入中的引脚掩码必须一致。锁定成功后,需要 MCU 或相应 GPIO 外设复位才能解除。
3. 代码部分
正点原子STM32F407ZGT6 V3探索者中,LED均为低电平点亮,高电平熄灭。按键按下为低电平。
输入模式下,GPIO_OType 和 GPIO_Speed 不影响输入电平;按键空闲时的高电平由 GPIO_PuPd_UP 提供。按下和松开均进行 20 ms 消抖,每次确认按下后只翻转一次,松开后才允许再次触发。
1 |
|